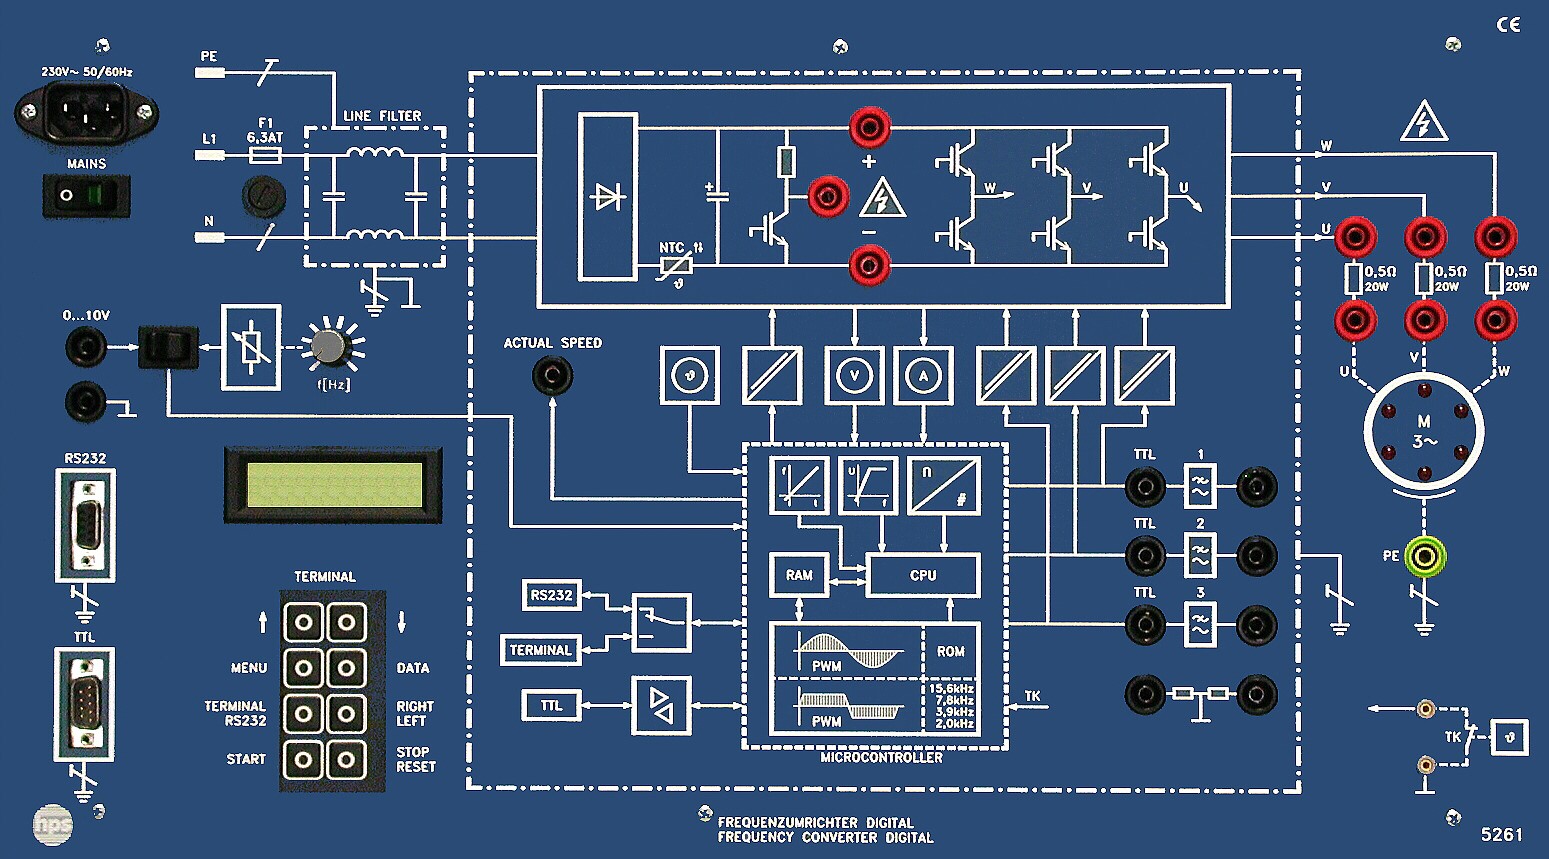
Typ 5261
FREQUENZUMRICHTER Typ 5261
Der FREQUENZUMRICHTER Typ 5261 ist ein Lehr- und Lerngerät für Drehstrommotoren von 100 W bis 1 kW. Er bietet Vierquadrantenbetrieb, umfassende Schutzfunktionen, eine integrierte Mess- und Anzeigeeinheit sowie eine PC- und Terminalbedienung über RS 232.
- Für Drehstrommotoren von 100 W bis 1 kW
- Vierquadrantenbetrieb mit integrierter Steuer- und Anzeigeeinheit
- Parametrierung über Terminal oder PC via RS 232
- Schutz gegen Überstrom, Über- und Unterspannung, Übertemperatur, Kurz- und Erdschluss
- Integrierte Messung und Anzeige von Strom, Spannung und Frequenz
- Bedienung über Folientastatur, LCD-Display oder Software
Einsatz und Funktionsumfang
Mit dem Frequenzumrichter bietet hps SystemTechnik ein Lehr- und Lerngerät zur Durchführung von Versuchen auf dem Gebiet der Drehzahlsteuerung und Drehzahlregelung von Drehstrommotoren an.
Über das Terminal oder einen PC lassen sich minimale und maximale Frequenz, Beschleunigungs- und Bremsrampe, Anlauf- und Bremsspannung, Spannung, Strom, Drehrichtung sowie die Modulationsart mit Sinus- oder Trapez-PWM einstellen und messen.
Software und Bedienung
Die mitgelieferte Software DFUwin unterstützt die U/f-Kennlinie des Frequenzumrichters, das Fahrdiagramm, die Anzeige von Strom und Spannung, die Anzeige von Brems- und Anlaufspannung sowie die gleichzeitige Darstellung aller Parameter.
Die Software läuft unter Windows XP, Vista sowie Windows 7 in 32- und 64-Bit-Varianten.
Empfohlenes Zubehör und Versuchsumgebung
Als empfohlenes Zubehör nennt die Dokumentation das Versuchshandbuch "Versuche zum Frequenzumrichter Digital" (Typ V 0022), einen Drehstrom-Asynchronmotor Typ 2707.1, die Last Typ 5512, den Trennverstärker Typ 8630, Universalstromversorgungen Typ 2740.1, ein Speicheroszilloskop, die PC-Software 5261 EVGB, die Verbindungsleitung RS 232 Typ 9102.50, die DC-Bremseinheit Typ 2718 sowie optional den USB/RS 232-Konverter Typ 9102.55.
DC-Bremseinheit Typ 2718
Die DC-Bremseinheit ist für Anwendungen in der Antriebstechnik vorgesehen, etwa für Versuche mit einem Drehstrom-Asynchronmotor und dem Frequenzumrichter.
Sie kann als Motor oder Generator eingesetzt werden und besteht aus einer Gleichstrom-Nebenschlussmaschine mit integriertem DC-Tachogenerator auf einem Sockel.
Die Versuchsmaschine wird mit vier Maschinenfüßen auf den Sockel aufgeschoben und über eine Einhebel-Schnellspannvorrichtung gehalten; als Zubehör wird eine Kupplungsmanschette Typ 2718.5 mitgeliefert.
Mechanische Ausführung
Die Frontplatte des Frequenzumrichters besteht aus 5 mm starkem Schichtpressstoff, ist mattblau und mit weißen Symbolen entsprechend den eingebauten Funktionsgruppen graviert.
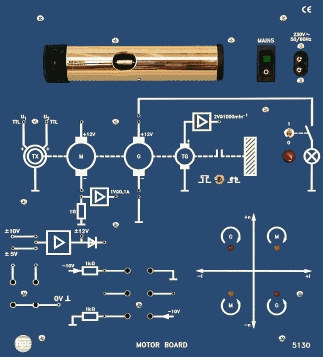
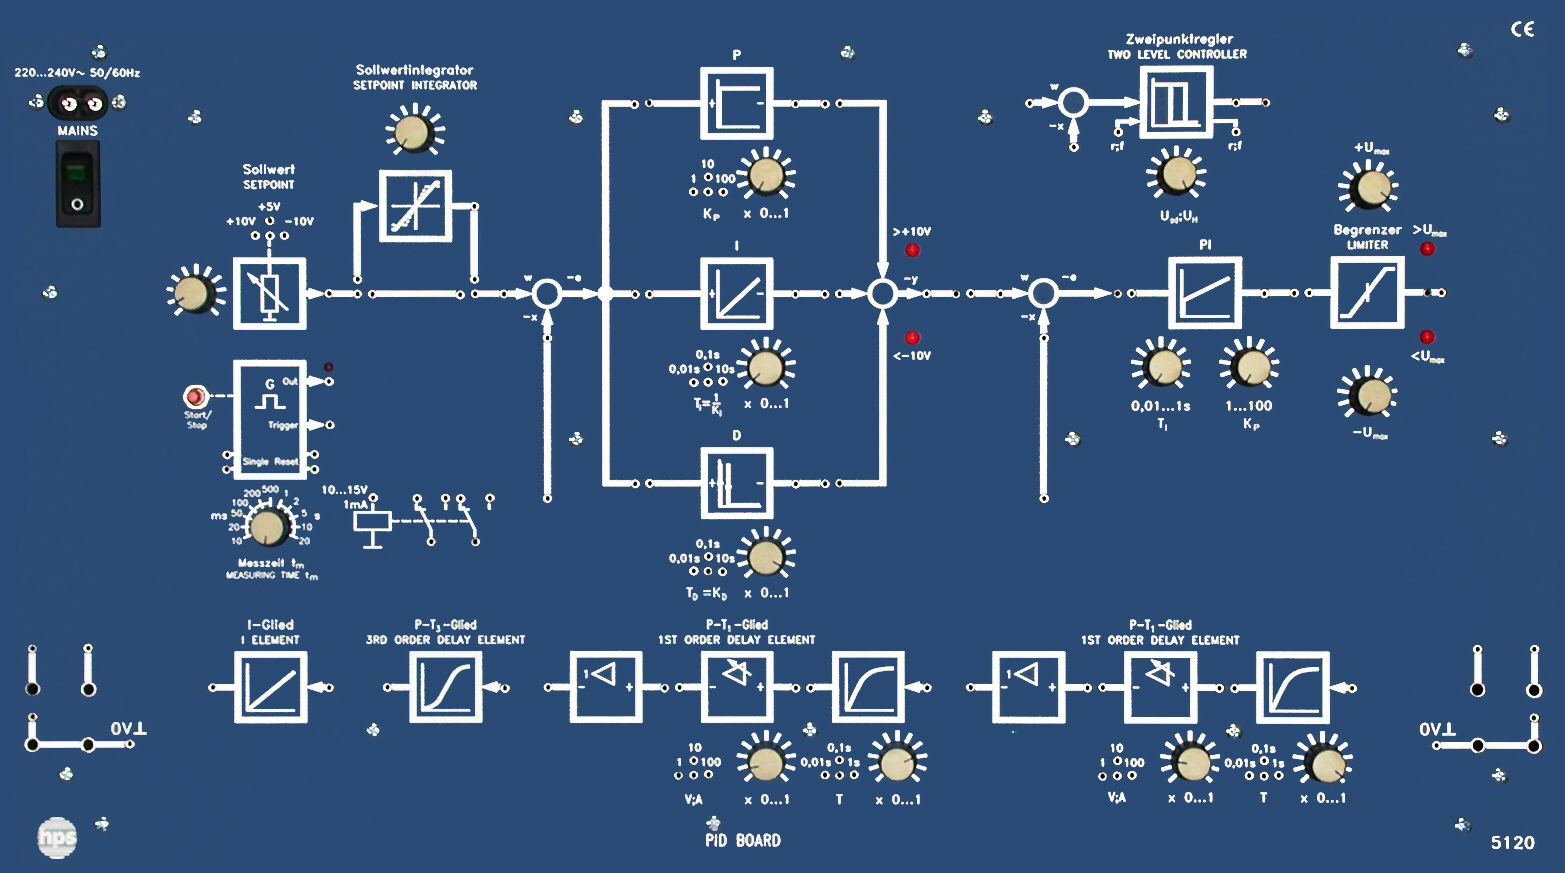
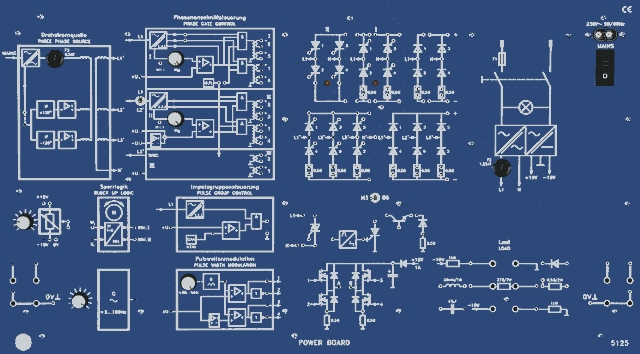
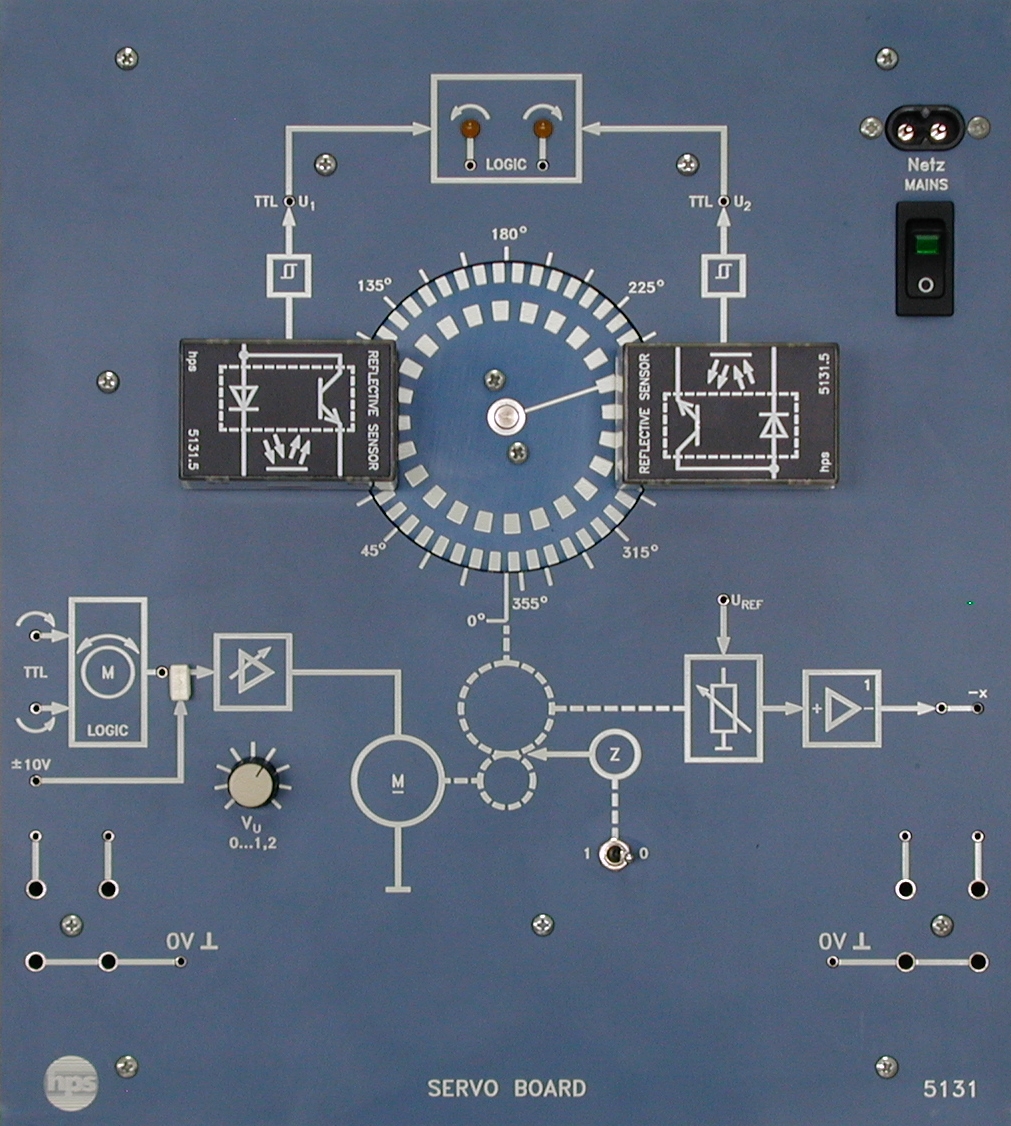
Zum System gehören außerdem die typischen hps-Zubehör- und Bildkomponenten der Frequenzumrichter-Dokumentation, darunter die zusätzliche Maschine sowie die Software-Screenshots für die Bedienung.
- Software zur Anzeige von U/f-Kennlinie, Fahrdiagramm und Betriebsparametern
- Erweiterbar um DC-Bremseinheit und weitere Mess-/Versuchszubehörteile
- Netzanschluss (einphasig)
- Netzspannung 230 V AC +/- 10 %, Stromaufnahme max. 6,3 A, Netzfrequenz 48 Hz ... 400 Hz
- Ausgang
- Ausgangsspannung 3 x 220 V, 0,5 ... 120 Hz; Ausgangsstrom max. 4,5 A; Grenzfrequenz 120 Hz (einstellbar)
- Brems- und Beschleunigungsrampe
- 11,5 Hz/s ... 588,1 Hz/s
- Pulsweitenmodulation (PWM)
- Frequenzen 2,0 kHz, 3,9 kHz, 7,8 kHz und 15,6 kHz
- Schutzfunktionen
- Über- und Unterspannung, Überstrom, Übertemperatur des Leistungsteils, Übertemperatur des Motors, Kurz- und Erdschluss
- SUB-D-Anschluss (9-polig)
- Zur Steuerung des Frequenzumrichters mit TTL-Pegel
- Sonstiges
- Steuerteil potentialgetrennt; Bremswiderstand 150 Ohm / 50 W; Eingänge für Sollfrequenz über Potentiometer oder externe Spannung 0 ... 10 V
- Mechanische Angaben
- Frontplatte aus 5 mm starkem Schichtpressstoff, mattblau, mit weißen Symbolen graviert; Abmessungen 532 x 297 x 165 mm (B x H x T), Gewicht ca. 6,2 kg
- DC-Bremseinheit Typ 2718
- Gleichstrom-Nebenschlussmaschine mit Ankerspannung und -strom 205 V / 2 A, Feldspannung und -strom 205 V / 0,33 A, Leistung 0,3 kW bei 2000 U/min, Schutz durch Thermokontakt; DC-Tachogenerator mit Ausgang 1: 10 V bei 1500 U/min und Ausgang 2: 10 V bei 3000 U/min; Sockel aus Edelstahl gebürstet, Abmessungen 710 x 220 x 250 mm (B x H x T), Gewicht 13,7 kg
- 1 Grundlagen1
- 1.1 Der Drehstrom-Asynchronmotor mit Kurzschluss- oder Käfigläufer1
- 1.1.1 Aufbau des Motors1
- 1.1.2 Drehfelddrehzahl2
- 1.1.3 Drehmoment und Schlupf2
- 1.1.4 Kennlinienpunkte3
- 1.1.5 Drehzahlsteuerung4
- 1.2 Stromrichtersysteme zur Drehzahleinstellung beim DSAM7
- 1.2.1 Allgemeines7
- 1.2.2 I-Umrichter7
- 1.2.3 U-Umrichter8
- 1.3 Der Frequenzumrichter Digital (Typ 5261)10
- 1.3.1 Allgemeines10
- 1.3.2 Aufbau des Leistungsteils10
- 1.3.3 Funktionsprinzip eines Wechselrichters11
- 1.3.4 Aufbau des Steuerteils13
- 2 Inbetriebnahme und Messtechnik19
- 2.1 Bedienung des Terminals19
- 2.1.1 Parameter, Funktionen und Grundeinstellungen19
- 2.1.2 Fehlermeldungen des Frequenzumrichters Digital (Typ 5261)20
- 2.2 Anschluss eines Drehstrom-Asynchronmotors21
- 2.3 Drehzahlsteuerung und Rechts-/Linkslauf eines DSAM22
- 2.4 LED-Drehfeld und Messpunkte22
- 2.5 Zusatz- und Messgeräte23
- 2.6 Sicherheitshinweise zur Handhabung des Systems23
- 3 Die Frequenzumrichter-Software DFUwin25
- 3.1 Systemvoraussetzungen25
- 3.2 Installation der Software25
- 3.2.1 Installation unter Windows 3.1x25
- 3.2.2 Installation unter Windows 9525
- 3.3 Das U/f-Diagramm26
- 3.4 Das Fahrdiagramm28
- 4 RS-Kompensation29
- 4.1 Maximal zulässiger BOOST eines DSAM29
- 4.2 LED-Drehfeld30
- 4.3 Drehrichtung31
- 4.4 Digitale Steuersignale des Frequenzumrichters32
- 4.5 Maximaler Hub34
- 4.6 Analoge Steuersignale des Frequenzumrichters36
- 4.7 U/f-Kennlinie39
- 5 Das Leistungsteil41
- 5.1 Zwischenkreisspannung41
- 5.2 Wirkung des Brems-Choppers42
- 6 Frequenzsteuerung eines Drehstrom-Asynchronmotors44
- 6.1 Drehfelddrehzahl, Leerlaufdrehzahl und Leerlaufschlupf44
- 6.2 Frequenzabhängigkeit des Leerlaufstromes47
- 6.3 Motorspannung in Abhängigkeit von der PWM-Frequenz49
- 6.4 Drehzahl und Schlupf bei Sinus-PWM51
- 6.5 Drehzahl und Schlupf bei Trapez-PWM56
- 7 Beschleunigung und Bremsung eines Drehstrom-Asynchronmotors61
- 7.1 Beschleunigung eines DSAM ohne Last61
- 7.2 Beschleunigung eines DSAM bei Last64
- 7.3 Fahrdiagramm mit DFUwin68
- 8 Drehzahlregelung mit einem Drehstrom-Asynchronmotor70
- 8.1 Drehzahlregelung unabhängig von der Belastung70
- 8.2 Drehzahlregelung mit Sollwertsprung73
- 9 Die Synchronmaschine76
- 9.1 Grundlagen76
- 9.1.1 Aufbau der Maschine76
- 9.1.2 Betriebsverhalten als Motor77
- 9.1.3 Anschluss der Maschine78
- 9.2 Versuche zum Synchronmotor79
- 9.2.1 Maximal zulässiger BOOST einer Synchronmaschine79
- 9.2.2 Beschleunigung eines Synchronmotors ohne Last80
- 9.2.3 Beschleunigung bei Last und Sinus-PWM83
- 9.2.4 Beschleunigung bei Last und Trapez-PWM86
Die Angaben stammen aus den Inhaltsverzeichnissen der hps Versuchshandbücher (Titel, Nummern und Seiten). Die Handbücher werden mit den Trainingssystemen geliefert. Alle Handbücher und Versuche
V 0022 Versuche zum Frequenzumrichter Digital Handbuch · 120 Seiten 28 Versuche
Hauptgerät des Handbuchs – gilt für alle Versuche Inhaltsverzeichnis ansehen
- 3.1 Systemvoraussetzungen S. 25
- 3.2.1 Installation unter Windows 3.1x S. 25
- 3.2.2 Installation unter Windows 95 S. 25
- 3.3 Das U/f-Diagramm S. 26
- 3.4 Das Fahrdiagramm S. 28
- 4.1 Maximal zulässiger BOOST eines DSAM genannt S. 29
- 4.2 LED-Drehfeld genannt S. 30
- 4.3 Drehrichtung genannt S. 31
- 4.4 Digitale Steuersignale des Frequenzumrichters genannt S. 32
- 4.5 Maximaler Hub genannt S. 34
- 4.6 Analoge Steuersignale des Frequenzumrichters genannt S. 36
- 4.7 U/f-Kennlinie genannt S. 39
- 5.1 Zwischenkreisspannung genannt S. 41
- 5.2 Wirkung des Brems-Choppers genannt S. 42
- 6.1 Drehfelddrehzahl, Leerlaufdrehzahl und Leerlaufschlupf genannt S. 44
- 6.2 Frequenzabhängigkeit des Leerlaufstromes genannt S. 47
- 6.3 Motorspannung in Abhängigkeit von der PWM-Frequenz genannt S. 49
- 6.4 Drehzahl und Schlupf bei Sinus-PWM genannt S. 51
- 6.5 Drehzahl und Schlupf bei Trapez-PWM genannt S. 56
- 7.1 Beschleunigung eines DSAM ohne Last genannt S. 61
- 7.2 Beschleunigung eines DSAM bei Last genannt S. 64
- 7.3 Fahrdiagramm mit DFUwin genannt S. 68
- 8.1 Drehzahlregelung unabhängig von der Belastung genannt S. 70
- 8.2 Drehzahlregelung mit Sollwertsprung genannt S. 73
- 9.2.1 Maximal zulässiger BOOST einer Synchronmaschine genannt S. 79
- 9.2.2 Beschleunigung eines Synchronmotors ohne Last genannt S. 80
- 9.2.3 Beschleunigung bei Last und Sinus-PWM genannt S. 83
- 9.2.4 Beschleunigung bei Last und Trapez-PWM genannt S. 86
Weitere Abschnitte mit Nennung (4)
- 1.3 Der Frequenzumrichter Digital (Typ 5261) S. 10
- 1.3.3 Funktionsprinzip eines Wechselrichters S. 11
- 2.1.2 Fehlermeldungen des Frequenzumrichters Digital (Typ 5261) S. 20
- 2.4 LED-Drehfeld und Messpunkte S. 22
Kein Versuch passt zum Filter.