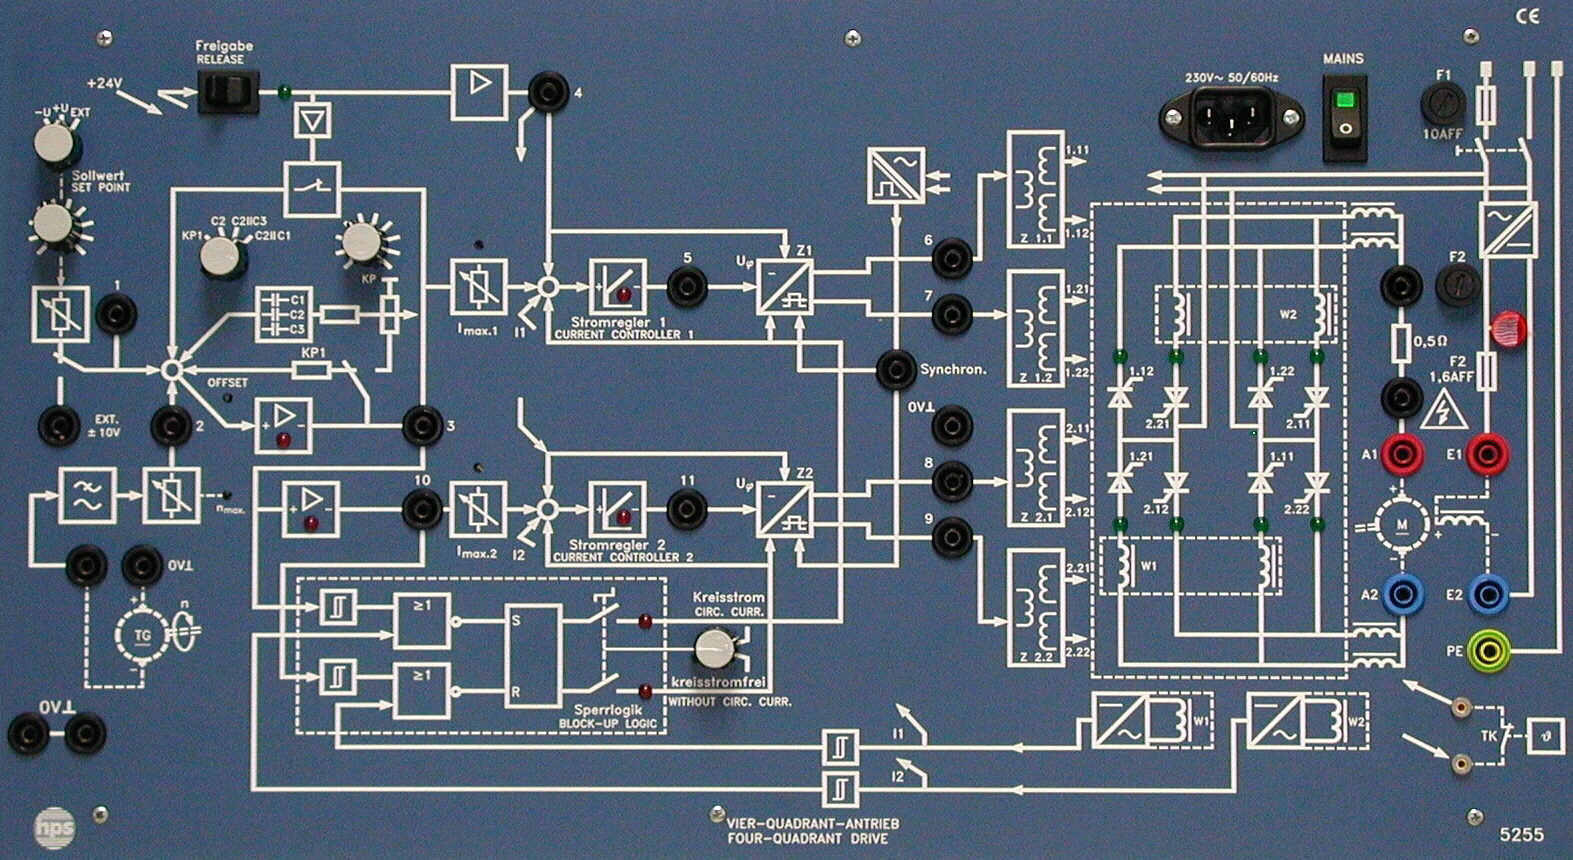
Typ 5255
Vierquadrant-Antrieb (DC) Typ 5255
Der Vierquadrant-Antrieb Typ 5255 ist ein Lehr- und Lerngerät für die Drehzahlsteuerung und Drehzahlregelung von Gleichstrom-Nebenschlussmaschinen. Er ermöglicht den kreisstrombehafteten und kreisstromfreien Betrieb, enthält integrierte Regler für Strom und Drehzahl und kann mit einer separaten DC-Bremseinheit kombiniert werden.
- Kompakte Bauweise mit geringen Rüstzeiten
- Für Gleichstrommaschinen von 100 W bis 1 kW geeignet
- Kreisstrombehafteter und kreisstromfreier Betrieb umschaltbar
- Eingebaute Regler für Strom und Drehzahl
- Optische Anzeige der Schaltzustände der Thyristoren
- Messbuchsen zur Aufnahme elektrischer Parameter
Einsatz und Grundprinzip
Mit dem Vierquadrant-Antrieb bietet hps SystemTechnik ein Lehr- und Lerngerät zur Durchführung von Versuchen auf dem Gebiet der Drehzahlsteuerung und Drehzahlregelung von Gleichstrom-Nebenschlussmaschinen an.
Für die Aufnahme und Darstellung aller wichtigen elektrischen Parameter sind Mess- und Einstellmöglichkeiten vorhanden. Zur Durchführung von Versuchen stehen ausführliche Versuchsanleitungen zur Verfügung.
Der Vierquadrant-Antrieb ist so ausgelegt, dass mit ihm Gleichstrommaschinen bis zu einer Leistung von 1 kW betrieben werden können. Zu Versuchszwecken kann er auf den Tisch gestellt oder in ein Rahmengestell eingehängt werden.
- Lehr- und Lerngerät für Drehzahlsteuerung und Drehzahlregelung
- Geeignet für Gleichstrom-Nebenschlussmaschinen
- Tischbetrieb oder Betrieb im Rahmengestell
- Versuchsanleitungen separat vorhanden
DC-Bremseinheit und Zubehör
Die DC-Bremseinheit ist für den Einsatz in der Antriebstechnik bestimmt, beispielsweise für Versuche mit einer Gleichstrom-Nebenschlussmaschine und dem Vierquadrant-Antrieb. Sie kann als Motor und auch als Generator eingesetzt werden.
Sie besteht aus einer Gleichstrom-Nebenschlussmaschine mit integriertem DC-Tachogenerator, die auf einen Sockel montiert sind. Der Sockel dient gleichzeitig zur Aufnahme und mechanischen Verbindung von Versuchsmaschinen.
- Versuchshandbuch Typ V 0015
- Gleichstrom-Nebenschlussmaschine Typ 2701 oder Gleichstrom-Verbundmaschine Typ 2704
- Universalstromversorgung Typ 2740.1
- Last Typ 5512, drei Glühlampen und ein Schalter
- Messgeräte: Oszilloskop mit Tastteiler, Trennverstärker, Multimeter und Drehzahlanzeiger
- DC-Bremseinheit Typ 2718
- Als Tischgerät oder im Rahmengestell einsetzbar
- Netzspannung
- 230 V AC; 50 ... 60 Hz
- Leistungsaufnahme
- ca. 200 VA ... 1,1 kVA, abhängig vom angeschlossenen Maschinensatz
- Ankerspannung und -strom
- max. 207 V; 6 A
- Feldspannung und -strom
- max. 207 V; 2,5 A
- Drehzahlregler
- Proportionalanteil KP stufenlos einstellbar; Integralanteil in 3 Stufen einstellbar
- Temperaturüberwachung
- Für Motorsatz, über 2-mm-Buchsen
- Material des Sockels
- Edelstahl, gebürstet
- Abmessungen
- 532 x 297 x 190 mm (B x H x T)
- Gewicht
- ca. 14,9 kg
- DC-Bremseinheit Ankerspannung und -strom
- 205 V / 2 A
- DC-Bremseinheit Feldspannung und -strom
- 205 V / 0,33 A
- DC-Bremseinheit Leistung
- 0,3 kW bei 2000 U/min
- DC-Bremseinheit Tachogenerator
- 10 V bei 1500 U/min und 10 V bei 3000 U/min
- DC-Bremseinheit Abmessungen
- 710 x 220 x 250 mm (B x H x T)
- DC-Bremseinheit Gewicht
- 13,7 kg
- Einleitung1
- Frontbild vom Vierquadrant-Antrieb, Typ 52553
- Allgemeine Beschreibung4
- Leistungsteil5
- Betriebsarten beim Vierquadrant-Antrieb8
- Die Zündbausteine Z1 und Z210
- Die Sperrlogik (Kreisstromlogik)11
- Drehzahlregler14
- Die Stromregler 1 und 217
- Das Freigabesignal18
- Feldspannungserzeugung19
- Die Gleichstrom-Nebenschlußmaschine21
- Ventilarten (Kurzfassung der wichtigsten Typen)26
- Halbleiter-Diode26
- Thyristor (kathodenseitig steuerbar, rückwärts sperrend)26
- Thyristor abschaltbar (GTO), kathodenseitig steuerbar27
- Triac, Zweirichtungs-Thyristor27
- Stromrichter, Begriffsbestimmungen28
- Zweipuls-Brückenschaltungen B231
- B2-Schaltung mit ohmscher Belastung/Dioden31
- B2-Schaltung mit R und L (Ω→R)/Dioden32
- Vollgesteuerte B2-Schaltung mit ohmscher Last/Thyristoren34
- Vollgesteuerte B2-Schaltung mit R und L (Ω→R)37
- Prinzip einer Drehzahlregelung42
- Grundprinzip einer Regelung42
- Der P-Regler43
- Der I-Regler44
- Der PI-Regler45
- Blockschaltbild (Prinzipschaltplan) einer Drehzahlregelung einer Gleichstrommaschine47
- Der Steuersatz (Zündbausteine)47
- Signalflußplan des Drehzahlregelkreises49
- Blockschaltbild (Prinzipschaltplan) des Vierquadrant-Antriebs (Typ 5255)50
- Versuchsteil51
- Allgemeines Hinweise51
- Inbetriebnahmeanleitung53
- Ermittlung der Feldspannung UE des Vierquadrant-Antriebs (Typ 5255)58
- Messungen am Drehzahlregler61
- Messungen an den Stromreglern68
- Zündimpulse72
- Kennlinie des Tachogenerators78
- Ohmsche Belastung der Thyristorbrücken81
- Maximaldrehzahlen im Motorbetrieb bei unterschiedlichen Reglereinstellungen85
- Spannungsverlauf der Ankerspannung UA1,A2 des Gleichstrom-Nebenschluß-Motors bei generatorischer Belastung90
- Dynamisches Regelverhalten des Drehzahlreglers bei sprunghafter Beaufschlagung von Drehzahländerungen und Störgrößen97
- Generatorbetrieb der Gleichstrom-Nebenschlußmaschine M1 (direkt am Thyristor angeschlossen), Wechselrichterbetrieb, Übergangsverhalten113
- Lösungen zu den im Handbuch gestellten Aufgaben und FragenL1...L49
- AnhangA1
- Verwendete Kurz- und FormelzeichenA1
- Zusammenstellung der für die Versuchsdurchführung gemäß Handbuch "Vierquadrant-Antrieb" erforderlichen GeräteA5
- Technische Angaben zu den im Handbuch zu verwendenden Meßgeräte und NetzgeräteA8
- LiteraturverzeichnisA9
Die Angaben stammen aus den Inhaltsverzeichnissen der hps Versuchshandbücher (Titel, Nummern und Seiten). Die Handbücher werden mit den Trainingssystemen geliefert. Alle Handbücher und Versuche
V 0015 Versuche zum Vierquadrant-Antrieb Handbuch · 105 Seiten 13 Versuche
Hauptgerät des Handbuchs – gilt für alle Versuche Inhaltsverzeichnis ansehen
- 3.1 Ermittlung der Feldspannung genannt S. 23
- 3.2 Ermittlung des Synchronisiersignals genannt S. 25
- 3.3 Ermittlung der Zündimpulse im kreisstromfreien Betrieb genannt S. 27
- 3.4 Ermittlung der Zündimpulse im kreisstrombehafteten Betrieb genannt S. 31
- 3.5 Drehzahlkennlinie des Tachogenerators genannt S. 35
- 3.6 Spannungs- und Stromverlauf bei ohmscher Belastung einer Thyristorbrücke genannt S. 38
- 3.7 Mittelwert von Ankerspannung und Drehzahl bei ohmsch-induktiver Belastung im kreis stromfreien Betrieb genannt S. 43
- 3.8 Mittelwert von Ankerspannung und Drehzahl bei ohmsch-induktiver Belastung im kreis strombehafteten Betrieb genannt S. 47
- 3.9 Maximale Motordrehzahlen im kreisstromfreien Betrieb bei unterschiedlichen Reglerein stellungen genannt S. 51
- 3.10 Maximale Motordrehzahlen im kreisstrombehafteten Betrieb bei unterschiedlichen Regler einstellungen genannt S. 54
- 3.11 Verhalten bei Drehzahlsprüngen mit Belastung und unterschiedlichen Reglereinstellungen genannt S. 57
- 3.12 Übergang vom Motor- zum Generatorbetrieb genannt S. 61
- 3.13 Übergang vom Motor- zum Generatorbetrieb mit Drehrichtungsänderung genannt S. 64
Weitere Abschnitte mit Nennung (9)
- 1.1.4 Das Anlassen der Maschine S. 2
- 1.2.2.1 Die ungesteuerte Zweipuls-Brückenschaltung B2U S. 4
- 1.2.5 Stromrichterantriebe mit Gleichstrommaschinen im Vierquadrant-Betrieb S. 12
- 1.3.2 Das Leistungsteil S. 14
- 1.3.5 Der Drehzahlregler S. 15
- 1.3.8 Die Erzeugung der Feldspannung S. 16
- 2.3.1 Allgemeine Hinweise S. 19
- 2.3.2 Einstellung der Ströme Imax. 1 und Imax. 2 des Vierquadrant-Antriebs (Typ 5255) S. 20
- 2.3.4 Einstellung der maximalen Drehzahl nmax. des Vierquadrant-Antriebs (Typ 5255) S. 21
Kein Versuch passt zum Filter.