Typ 2700
Elektrische Maschinen Serie 2700
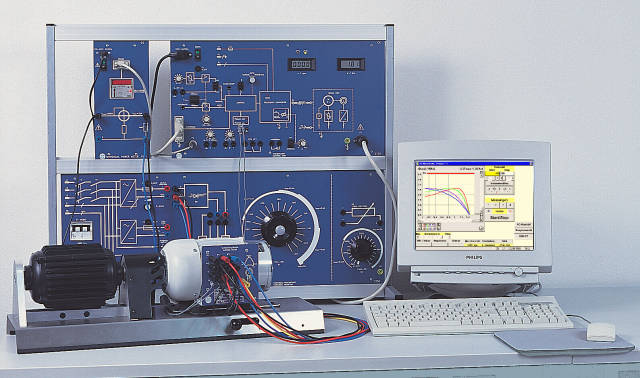
Das Trainings-System Elektrische Maschinen Serie 2700 dient zur Kennlinienaufnahme von Gleich-, Wechsel- und Drehstrommaschinen. Mit Bremseinheit, Universalstromversorgung, Universalwiderstand und PC-Anbindung lassen sich Maschinenkennlinien manuell oder softwaregestützt erfassen.
- Trainingssystem zur Kennlinienaufnahme elektrischer Maschinen, manuell und mit dem PC
- Schnellspannvorrichtung für Versuchsmaschinen der Bauhöhen 63 mm, 71 mm und 80 mm
- Auch vorhandene Maschinen mit einem Wellenende können eingesetzt werden
- Bremsen und Antreiben der Versuchsmaschinen erfolgen verschleißfrei über die Bremseinheit
- Universal Power Meter mit Digitalanzeige und RS-232-Schnittstelle
- Universalstromversorgung mit festen und einstellbaren Gleichspannungen sowie Wechsel- und Drehstrom
Systemkonzept
Mit dem Trainings-System Elektrische Maschinen bietet hps SystemTechnik ein modernes Programm zur Kennlinienaufnahme von Gleichstrom-, Wechselstrom- und Drehstrommaschinen an.
Das System besteht aus Steuergerät, Bremseinheit, Universalstromversorgung, Universalwiderstand, elektrischen Maschinen, Universal Power Meter und dem Interface für elektrische Maschinen mit Software.
Bedienung und Versuchsaufbau
Steuergerät, Universalstromversorgung und Universalwiderstand können in einem geringen Neigungswinkel direkt auf den Tisch gestellt oder in ein hps Tisch- bzw. Demonstrationsgestell eingehängt werden.
Die Frontplatten sind mit 4-mm-Sicherheitsbuchsen beschaltet; die Rückseiten sind mit einem grauen Metallgehäuse geschützt.
PC-Anbindung und Auswertung
Die Messwerte von Drehzahl und Drehmoment werden über das USB-Interface für den PC aufbereitet. In Verbindung mit dem Universal Power Meter können zusätzliche Werte wie Spannung, Strom und Leistung dem PC zugeführt werden.
Die Software AC-Maschinen / DC-Maschinen erlaubt die Steuerung der Belastung, die Aufnahme von Kennlinien und die tabellarische sowie grafische Darstellung der Messwerte.
- Universalwiderstand als Anlass-, Belastungs- und Feldsteller nutzbar
- PC-Anbindung für Kennlinien und Messwertaufzeichnung
- Steuergerät Typ 2730
- Frequenzumrichter, Steuereinheit, Drehzahlanzeige und Drehmomentanzeige; Arbeitsbereich 0,5 ... 120 Hz in beiden Drehrichtungen; Netzanschluss 220 ... 230 V AC, 50 ... 60 Hz; Abmessungen 532 x 297 x 185 mm; Gewicht ca. 7,5 kg; Zubehör: Verbindungsleitungen 4-polig und 8-polig sowie 2-mm-Leitungen.
- Bremseinheit Typ 2719
- Pendelnd aufgehängte Drehstrom-Asynchronmaschine mit Parallelbiegebalken und DMS-Vollmessbrücke, 2-kanaligem Encoder und Schnellspannvorrichtung; Drehzahlbereich etwa 15 ... 3600 U/min in beiden Drehrichtungen; Leistung 450 W bei 50 Hz bzw. 750 W bei 87 Hz; Abmessungen 680 x 220 x 240 mm; Gewicht 15,1 kg.
- Universalstromversorgung Typ 2740.1
- Dreiphasiger Netzanschluss 380 ... 415 V AC; Ausgänge dreiphasig mit Phasenkontrollleuchten und 3-poligem Schutzschalter 6 A; Gleichspannung fest ca. 200 V / 4 A, stufenlos 0 ... 250 V / 4 A; Abmessungen 266 x 297 x 195 mm; Gewicht ca. 8,6 kg.
- Universalwiderstand Typ 2750
- Ringstellwiderstand 500 W mit Schutz-Vorwiderstand, 5-stufiger Wicklung, Reihenwiderstand und integriertem Brückengleichrichter; Ringstellwiderstand 100 W als Feldsteller; Abmessungen 532 x 297 x 210 mm; Gewicht ca. 7,7 kg.
- Elektrische Maschinen der Serie 2700
- Klemmbretter mit 4-mm-Sicherheitsbuchsen (Thermokontakt 2-mm-Buchsen), Farbe hellgrau RAL 7035, alle Maschinen auf vier Maschinenfüßen mit Kupplungshälfte; Maschinenprogramm umfasst u. a. Gleichstrom-Nebenschlussmaschine 2701, Gleichstrom-Reihenschlussmaschine 2702, Gleichstrom-Doppelschlussmaschine 2703, Gleichstrom-Verbundmaschine 2704, Universalmotor 2705, Repulsionsmotor 2706, Drehstrom-Asynchronmotoren 2707 und 2707.1, Schleifringläufer 2708, Multifunktionsmaschine 2708.1, Dahlander-Motor 2709, Drehstrom-Asynchronmotor mit getrennten Wicklungen 2710, Synchronmaschine 2711, Hilfsphasenmotor 2712, Kondensatormotor 2715 und Spaltpolmotor 2716.
- Schnittmodelle
- Schnittmodelle für 2701, 2707.1, 2708 und 2711 sowie weitere Varianten auf Anfrage; Schutzlack auf allen Schnittflächen; Lüftergehäuse je nach Variante geschnitten oder ungeschnitten.
- Maschinenfüße
- Satz aus 4 Stücken zur Höhen- und Breitenanpassung; Typ 2720.1 Höhe 12 mm für 80 mm Bauhöhe, Typ 2720.2 Höhe 21 mm für 71 mm Bauhöhe, Typ 2720.3 Höhe 29 mm für 63 mm Bauhöhe; Durchmesser 45 mm.
- Kupplungshälfte Typ 2720.4
- Mit Inbusschraube auf der Welle befestigt; Bohrung standardmäßig 8,1 mm, lieferbar 8,1 ... 15,9 mm; Länge 30 mm, Durchmesser 36,5 mm; Material Sintereisen.
- USB INTERFACE
- 25-polige Sub-D-Gerätebuchse zum Anschluss an das Steuergerät Typ 2730, USB-Anschluss zum PC, Netzanschluss 220 ... 240 V AC; Abmessungen 133 x 297 x 110 mm; ca. 1,4 kg; PC-Anforderung: IBM-kompatibler PC mit Windows 2000/XP/Vista/7, freier USB- und serieller Schnittstelle.
- 1 Wissenswertes über elektrische Maschinen1
- 1.1 Elektrische Maschinen ganz allgemein1
- 1.2 Genormte Bauformen1
- 1.3 Der Aufbau1
- 1.4 Kühlung und Lüftung1
- 1.5 Isolierstoffklassen2
- 1.6 Motoren und ihr Betriebsverhalten2
- 1.7 Die Drehrichtung2
- 1.8 Betriebsart als Auswahlkriterium eines Motors3
- 1.9 Die Schutzart als Maß der Sicherheit4
- 1.10 Das Leistungsschild als Benutzerinformation5
- 1.11 Anschlussbezeichnungen6
- 1.12 Wirkungsgrad und Verluste6
- 2 Wichtige Hinweise zur Inbetriebnahme des Systems7
- 2.1 Sicherheitshinweise zur Handhabung des Systems7
- 2.2 Einsatz eines Motorschutzschalters8
- 2.3 Kennlinienaufnahme mit einem XY-Schreiber9
- 2.4 Der Drehmomentabschwächer des Steuergeräts9
- 3 Der Drehstrom-Asynchronmotor mit Kurzschluss- oder Käfigläufer11
- 3.1 Der Aufbau des Motors11
- 3.2 Die Drehfelddrehzahl12
- 3.3 Drehmoment und Schlupf12
- 3.4 Das Betriebsverhalten13
- 3.5 Der Anschluss des Motors13
- 3.6 Der Stern-/Dreieck-Anlauf14
- 3.7 Betrieb am Einphasennetz15
- 3.8 Versuche zum DSAM mit Kurzschlussläufer16
- 4 Der Dahlander-Motor25
- 4.1 Der Aufbau des Motors25
- 4.2 Das Betriebsverhalten25
- 4.3 Der Anschluss des Motors26
- 4.4 Versuche zum Dahlander-Motor27
- 5 Der Drehstrom-Asynchronmotor mit getrennten Wicklungen37
- 5.1 Der Aufbau des Motors37
- 5.2 Das Betriebsverhalten37
- 5.3 Der Anschluss des Motors38
- 5.4 Versuche zum DSAM mit getrennten Wicklungen39
- 6 Der Schleifringläufer49
- 6.1 Der Aufbau des Motors49
- 6.2 Das Betriebsverhalten49
- 6.3 Der Anschluss des Motors50
- 6.4 Versuche zum Schleifringläufer51
- 7 Der Kondensatormotor59
- 7.1 Der Aufbau des Motors59
- 7.2 Das Betriebsverhalten60
- 7.3 Der Anschluss des Motors60
- 7.4 Versuche zum Kondensatormotor61
- 8 Die Synchronmaschine71
- 8.1 Der Aufbau der Maschine71
- 8.1.1 Die Außenpolmaschine71
- 8.1.2 Die Innenpolmaschine71
- 8.1.3 Die Dämpferwicklung72
- 8.2 Erregungsarten von Synchrongeneratoren72
- 8.3 Das Betriebsverhalten als Generator73
- 8.4 Synchronisation im Generatorbetrieb74
- 8.5 Betrieb der Synchronmaschine als Motor75
- 8.5.1 Das Betriebsverhalten als Motor75
- 8.5.2 Übererregung des Synchronmotors75
- 8.5.3 Der Synchronmotor als Phasenschieber76
- 8.5.4 Drehzahlsteuerung beim Synchronmotor76
- 8.6 Der Anschluss der Maschine76
- 8.7 Versuche zum Synchrongenerator77
- 8.8 Versuche zum Synchronmotor86
- 9 Wissenswertes über Gleichstrommaschinen95
- 9.1 Der Aufbau95
- 9.2 Die Funktion des Kommutators96
- 9.3 Das Betriebsverhalten96
- 9.4 Die Felder der Gleichstrommaschine96
- 9.5 Anlassverfahren für Gleichstrommaschinen98
- 9.6 Drehzahlsteuerung bei Gleichstrommaschinen98
- 9.7 Drehrichtungsumkehr bei Gleichstrommaschinen99
- 9.8 Arten von Gleichstrommaschinen99
- 9.9 Anschlussbezeichnungen bei Gleichstrommaschinen100
- 9.10 Bremsverfahren für Gleichstrommaschinen100
- 10 Die Gleichstrom-Nebenschlussmaschine101
- 10.1 Der Aufbau der Maschine101
- 10.2 Das Betriebsverhalten als Motor101
- 10.3 Das Betriebsverhalten als Generator102
- 10.4 Anlassen der Maschine103
- 10.5 Der Anschluss der Maschine103
- 10.6 Versuche zum Gleichstrom-Nebenschlussmotor104
- 10.7 Versuche zum Gleichstrom-Nebenschlussgenerator115
- 11 Die Gleichstrom-Reihenschlussmaschine123
- 11.1 Der Aufbau der Maschine123
- 11.2 Das Betriebsverhalten als Motor123
- 11.3 Das Betriebsverhalten als Generator123
- 11.4 Anlassen der Maschine124
- 11.5 Der Anschluss der Maschine124
- 11.6 Versuche zum Gleichstrom-Reihenschlussmotor125
- 11.7 Versuche zum Gleichstrom-Reihenschlussgenerator131
- 12 Die Gleichstrom-Doppelschlussmaschine135
- 12.1 Der Aufbau der Maschine135
- 12.2 Das Betriebsverhalten als Motor135
- 12.3 Das Betriebsverhalten als Generator136
- 12.4 Anlassen der Maschine136
- 12.5 Der Anschluss der Maschine136
- 12.6 Versuche zum Gleichstrom-Doppelschlussmotor137
- 13 Die Gleichstrom-Verbundmaschine149
- 13.1 Der Aufbau der Maschine149
- 13.2 Das Betriebsverhalten als Motor149
- 13.3 Das Betriebsverhalten als Generator150
- 13.4 Anlassen der Maschine150
- 13.5 Der Anschluss der Maschine150
- 13.6 Versuche zum Gleichstrom-Verbundmotor151
- 13.7 Versuche zum Gleichstrom-Verbundgenerator162
- 14 Der Universalmotor173
- 14.1 Der Aufbau des Motors173
- 14.2 Das Betriebsverhalten173
- 14.3 Der Anschluss des Motors174
- 14.4 Versuche zum Universalmotor175
Typnummern und Varianten dieses Geräts, wie sie in den hps Handbüchern genannt werden. Stand 06.09.2026
| Typ | Beschreibung | Versuche | Handbücher |
|---|---|---|---|
| 2701 | Keine Beschreibung im Handbuch | 22 | V 0015 V 0170 |
| 2702 | Keine Beschreibung im Handbuch | 5 | V 0170 |
| 2703 | Keine Beschreibung im Handbuch | 6 | V 0170 |
| 2704 | Keine Beschreibung im Handbuch | 7 | V 0170 |
| 2705 | Keine Beschreibung im Handbuch | 4 | V 0170 |
| 2707 | Keine Beschreibung im Handbuch | 5 | V 0170 |
| 2708 | Keine Beschreibung im Handbuch | 3 | V 0170 |
| 2709 | Keine Beschreibung im Handbuch | 4 | V 0170 |
| 2710 | Keine Beschreibung im Handbuch | 4 | V 0170 |
| 2711 | Keine Beschreibung im Handbuch | 14 | V 0022 V 0170 |
| 2715 | Keine Beschreibung im Handbuch | 4 | V 0170 |
| 2718 | Keine Beschreibung im Handbuch | 26 | V 0015 V 0022 |
| 2719 | Keine Beschreibung im Handbuch | 42 | V 0170 |
| 2730 | Keine Beschreibung im Handbuch | 42 | V 0170 |
| 2737 | Keine Beschreibung im Handbuch | V 0170 | |
| 2750 | Keine Beschreibung im Handbuch | 11 | V 0170 |
| 2707.1 | Keine Beschreibung im Handbuch | 18 | V 0022 |
| 2719.1 | Keine Beschreibung im Handbuch | 2 | V 0015 V 0022 V 0170 |
| 2737.4 | Keine Beschreibung im Handbuch | V 0170 | |
| 2740.1 | Keine Beschreibung im Handbuch | 53 | V 0015 V 0022 V 0170 |
Die Angaben stammen aus den Inhaltsverzeichnissen der hps Versuchshandbücher (Titel, Nummern und Seiten). Die Handbücher werden mit den Trainingssystemen geliefert. Alle Handbücher und Versuche
V 0170 Elektrische Maschinen Handbuch · 206 Seiten 89 Versuche
Hauptgerät des Handbuchs – gilt für alle Versuche Im Handbuch als 2707, 2719, 2719.1, 2730, 2740.1, 2709, 2710, 2750, … Inhaltsverzeichnis ansehen
- 1.1 Elektrische Maschinen ganz allgemein S. 1
- 1.2 Genormte Bauformen S. 1
- 1.4 Kühlung und Lüftung S. 1
- 1.5 Isolierstoffklassen S. 2
- 1.6 Motoren und ihr Betriebsverhalten S. 2
- 1.7 Die Drehrichtung S. 2
- 1.8 Betriebsart als Auswahlkriterium eines Motors S. 3
- 1.9 Die Schutzart als Maß der Sicherheit S. 4
- 1.10 Das Leistungsschild als Benutzerinformation S. 4
- 1.12 Wirkungsgrad und Verluste S. 5
- 2.2 Einsatz eines Motorschutzschalters genannt S. 7
- 2.3 Kennlinienaufnahme mit einem XY-Schreiber S. 9
- 2.4 Der Drehmomentabschwächer des Steuergeräts genannt S. 9
- 3.2 Die Drehfelddrehzahl S. 11
- 3.3 Drehmoment und Schlupf S. 11
- 3.4 Das Betriebsverhalten S. 12
- 3.5 Der Anschluss des Motors S. 12
- 3.6 Der Stern-/Dreieck-Anlauf genannt S. 13
- 3.7 Betrieb am Einphasennetz S. 14
- 3.8.2 Betrieb eines DSAM in Stern- und Dreieckschaltung genannt S. 17
- 3.8.3 Wirkungsgrad, Strom und Leistungsfaktor eines DSAM genannt S. 20
- 4.2 Das Betriebsverhalten S. 23
- 4.3 Der Anschluss des Motors genannt S. 24
- 4.4.2 Betrieb des Dahlander-Motors mit niederer und hoher Drehzahl genannt S. 27
- 4.4.3 Wirkungsgrad, Strom und Leistungsfaktor des Dahlander-Motors genannt S. 30
- 5.2 Das Betriebsverhalten S. 33
- 5.3 Der Anschluss des Motors genannt S. 33
- 5.4.2 Betrieb des DSAM (getrennte Wicklungen) mit niederer und hoher Drehzahl genannt S. 36
- 5.4.3 Wirkungsgrad, Strom und Leistungsfaktor des DSAM mit getrennten Wicklungen genannt S. 39
- 6.2 Das Betriebsverhalten genannt S. 42
- 6.3 Der Anschluss des Motors genannt S. 43
- 6.4.2 Kennlinien des Schleifringläufers genannt S. 47
- 7.2 Das Betriebsverhalten S. 53
- 7.3 Der Anschluss des Motors genannt S. 53
- 7.4.2 Betrieb des Motors mit Betriebs- und Anlaufkondensator genannt S. 56
- 7.4.3 Wirkungsgrad, Strom und Leistungsfaktor des Kondensatormotors genannt S. 59
- 8.2 Erregungsarten von Synchrongeneratoren genannt S. 63
- 8.3 Das Betriebsverhalten als Generator S. 64
- 8.4 Synchronisation im Generatorbetrieb S. 64
- 8.5.1 Das Betriebsverhalten als Motor S. 65
- 8.5.2 Übererregung des Synchronmotors genannt S. 66
- 8.5.3 Der Synchronmotor als Phasenschieber S. 67
- 8.5.4 Drehzahlsteuerung beim Synchronmotor S. 67
- 8.6 Der Anschluss der Maschine genannt S. 67
- 8.7.2 Belastungskennlinie des Synchrongenerators genannt S. 71
- 8.7.3 Netzsynchronisation und Regelkennlinie des Synchrongenerators genannt S. 74
- 8.8.2 V-Kurven des Synchronmotors genannt S. 80
- 9.2 Die Funktion des Kommutators S. 85
- 9.3 Das Betriebsverhalten S. 85
- 9.4 Die Felder der Gleichstrommaschine S. 85
- 9.5 Anlassverfahren für Gleichstrommaschinen S. 87
- 9.6 Drehzahlsteuerung bei Gleichstrommaschinen S. 87
- 9.7 Drehrichtungsumkehr bei Gleichstrommaschinen S. 88
- 9.8 Arten von Gleichstrommaschinen S. 88
- 9.10 Bremsverfahren für Gleichstrommaschinen S. 89
- 10.2 Das Betriebsverhalten als Motor S. 90
- 10.3 Das Betriebsverhalten als Generator S. 90
- 10.4 Anlassen der Maschine genannt S. 91
- 10.5 Der Anschluss der Maschine genannt S. 92
- 10.6.2 Leerlaufkennlinie des Gleichstrom-Nebenschlussmotors genannt S. 95
- 10.6.3 Drehzahlverhalten des Gleichstrom-Nebenschlussmotors bei Feldschwächung genannt S. 97
- 10.6.4 Belastungskennlinie des Gleichstrom-Nebenschlussmotors genannt S. 100
- 10.7.1 Belastungskennlinie des selbsterregten Gleichstrom-Nebenschlussgenerators genannt S. 102
- 10.7.2 Belastungskennlinie des fremderregten Gleichstrom-Nebenschlussgenerators genannt S. 104
- 11.2 Das Betriebsverhalten als Motor S. 107
- 11.3 Das Betriebsverhalten als Generator S. 107
- 11.4 Anlassen der Maschine genannt S. 107
- 11.5 Der Anschluss der Maschine genannt S. 108
- 11.6.2 Belastungskennlinien des Gleichstrom-Reihenschlussmotors genannt S. 111
- 11.7.1 Belastungskennlinie des Gleichstrom-Reihenschlussgenerators genannt S. 114
- 12.2 Das Betriebsverhalten als Motor S. 116
- 12.3 Das Betriebsverhalten als Generator genannt S. 116
- 12.4 Anlassen der Maschine S. 117
- 12.5 Der Anschluss der Maschine genannt S. 117
- 12.6.2 Belastungskennlinien des Gleichstrom-Doppelschlussmotors ohne Feldschwächung genannt S. 120
- 12.6.3 Leerlaufkennlinie des Gleichstrom-Doppelschlussmotors bei Feldschwächung genannt S. 122
- 12.6.4 Belastungskennlinie der Gleichstrom-Doppelschlussmaschine als Nebenschlussmotor genannt S. 125
- 13.2 Das Betriebsverhalten als Motor genannt S. 127
- 13.3 Das Betriebsverhalten als Generator S. 128
- 13.4 Anlassen der Maschine S. 128
- 13.5 Der Anschluss der Maschine genannt S. 128
- 13.6.2 Compoundierungsarten des Gleichstrom-Verbundmotors genannt S. 131
- 13.6.3 Belastungskennlinien der Gleichstrom-Verbundmaschine als Reihenschlussmotor genannt S. 135
- 13.7.1 Compoundierungsarten des Gleichstrom-Verbundgenerators genannt S. 138
- 13.7.2 Belastungskennlinie der Gleichstrom-Verbundmaschine als Reihenschlussgenerator genannt S. 142
- 14.2 Das Betriebsverhalten S. 145
- 14.3 Der Anschluss des Motors genannt S. 146
- 14.4.2 Belastungskennlinien des Universalmotors bei Gleichstrombetrieb genannt S. 149
- 14.4.3 Belastungskennlinien des Universalmotors bei Wechselstrombetrieb genannt S. 152
Weitere Abschnitte mit Nennung (12)
- 3.8 Versuche zum DSAM mit Kurzschlussläufer S. 15
- 4.4 Versuche zum Dahlander-Motor S. 25
- 5.4 Versuche zum DSAM mit getrennten Wicklungen S. 34
- 6.4 Versuche zum Schleifringläufer S. 44
- 7.4 Versuche zum Kondensatormotor S. 54
- 8.7 Versuche zum Synchrongenerator S. 68
- 8.8 Versuche zum Synchronmotor S. 77
- 10.6 Versuche zum Gleichstrom-Nebenschlussmotor S. 93
- 11.6 Versuche zum Gleichstrom-Reihenschlussmotor S. 109
- 12.6 Versuche zum Gleichstrom-Doppelschlussmotor S. 118
- 13.6 Versuche zum Gleichstrom-Verbundmotor S. 129
- 14.4 Versuche zum Universalmotor S. 147
Kein Versuch passt zum Filter.
V 0015 Versuche zum Vierquadrant-Antrieb Handbuch · 105 Seiten 10 Versuche
Zusatzgerät in diesem Handbuch Im Handbuch als 2701, 2718, 2740.1, 2719.1 Inhaltsverzeichnis ansehen
- 3.3 Ermittlung der Zündimpulse im kreisstromfreien Betrieb S. 27
- 3.4 Ermittlung der Zündimpulse im kreisstrombehafteten Betrieb S. 31
- 3.5 Drehzahlkennlinie des Tachogenerators S. 35
- 3.7 Mittelwert von Ankerspannung und Drehzahl bei ohmsch-induktiver Belastung im kreis stromfreien Betrieb S. 43
- 3.8 Mittelwert von Ankerspannung und Drehzahl bei ohmsch-induktiver Belastung im kreis strombehafteten Betrieb S. 47
- 3.9 Maximale Motordrehzahlen im kreisstromfreien Betrieb bei unterschiedlichen Reglerein stellungen S. 51
- 3.10 Maximale Motordrehzahlen im kreisstrombehafteten Betrieb bei unterschiedlichen Regler einstellungen S. 54
- 3.11 Verhalten bei Drehzahlsprüngen mit Belastung und unterschiedlichen Reglereinstellungen S. 57
- 3.12 Übergang vom Motor- zum Generatorbetrieb S. 61
- 3.13 Übergang vom Motor- zum Generatorbetrieb mit Drehrichtungsänderung S. 64
Weitere Abschnitte mit Nennung (6)
- 1.1.5 Der Anschluss der Maschine S. 3
- 1.3.5 Der Drehzahlregler S. 15
- 2.1.4 Trennverstärker (Typ 8630) S. 17
- 2.3.1 Allgemeine Hinweise S. 19
- 2.3.2 Einstellung der Ströme Imax. 1 und Imax. 2 des Vierquadrant-Antriebs (Typ 5255) S. 20
- 2.3.4 Einstellung der maximalen Drehzahl nmax. des Vierquadrant-Antriebs (Typ 5255) S. 21
Kein Versuch passt zum Filter.
V 0022 Versuche zum Frequenzumrichter Digital Handbuch · 120 Seiten 22 Versuche
Zusatzgerät in diesem Handbuch Im Handbuch als 2707.1, 2718, 2740.1, 2711 Inhaltsverzeichnis ansehen
- 4.1 Maximal zulässiger BOOST eines DSAM S. 29
- 4.2 LED-Drehfeld S. 30
- 4.3 Drehrichtung S. 31
- 4.4 Digitale Steuersignale des Frequenzumrichters S. 32
- 4.5 Maximaler Hub S. 34
- 4.6 Analoge Steuersignale des Frequenzumrichters S. 36
- 4.7 U/f-Kennlinie S. 39
- 5.2 Wirkung des Brems-Choppers S. 42
- 6.1 Drehfelddrehzahl, Leerlaufdrehzahl und Leerlaufschlupf S. 44
- 6.2 Frequenzabhängigkeit des Leerlaufstromes S. 47
- 6.3 Motorspannung in Abhängigkeit von der PWM-Frequenz S. 49
- 6.4 Drehzahl und Schlupf bei Sinus-PWM S. 51
- 6.5 Drehzahl und Schlupf bei Trapez-PWM S. 56
- 7.1 Beschleunigung eines DSAM ohne Last S. 61
- 7.2 Beschleunigung eines DSAM bei Last S. 64
- 7.3 Fahrdiagramm mit DFUwin S. 68
- 8.1 Drehzahlregelung unabhängig von der Belastung S. 70
- 8.2 Drehzahlregelung mit Sollwertsprung S. 73
- 9.2.1 Maximal zulässiger BOOST einer Synchronmaschine S. 79
- 9.2.2 Beschleunigung eines Synchronmotors ohne Last S. 80
- 9.2.3 Beschleunigung bei Last und Sinus-PWM S. 83
- 9.2.4 Beschleunigung bei Last und Trapez-PWM S. 86
Weitere Abschnitte mit Nennung (2)
- 9 Die Synchronmaschine S. 76
- 9.1.2 Betriebsverhalten als Motor S. 77
Kein Versuch passt zum Filter.